UNSW Flüssigmetall-Motor im Detail: 320 rpm ohne Magnete – wie ein Tropfen Metall Rotation erzeugt
Stand: 21.01.2026
Ein Motor, der nicht aus Spulen, Magneten und starren Wellen besteht, sondern aus einem Flüssigmetalltropfen – das klingt nach Sci-Fi, ist aber seit Januar 2026 als peer-reviewtes Forschungsergebnis greifbar. Das Team der University of New South Wales (UNSW) demonstriert einen sogenannten „liquid metal droplet rotary paddle motor“: Eine kleine Kupfer-Paddelstruktur rotiert, weil im Tropfen Wirbelströmungen entstehen, die durch ein elektrisches Feld in einer Salz-/Elektrolyt-Lösung ausgelöst werden. Der Clou: Die Bewegung entsteht nicht über klassische elektromagnetische Induktion, sondern über elektrochemisch getriebene Strömungsphysik – und damit prinzipiell in einer Bauform, die sich für Soft Robotics, flexible Elektronik und perspektivisch sogar miniaturisierte Medizintechnik eignet.
Warum das relevant ist: Motoren sind überall – in Smartphones, Kameras, Lüftern, Haushaltsgeräten, Robotik und Präzisionsaktuatoren. Genau dort scheitern klassische Antriebe oft an Bauraum, Steifigkeit oder mechanischer Komplexität. Der UNSW-Ansatz zeigt eine Alternative, die sich eher wie ein formbarer, weicher Aktuator verhält – mit real messbarer Rotation bis 320 U/min. Gleichzeitig ist es (noch) ein Proof of Concept: Effizienz, Dauerbetrieb und Materialstabilität gelten als zentrale Baustellen. Trotzdem ist die Richtung klar: Wenn sich Rotation ohne starre Architektur zuverlässig erzeugen lässt, öffnet das eine neue Designklasse für Maschinen, die bislang schlicht „zu weich“ für Motoren waren.
📌 Inhaltsverzeichnis
Was ist der UNSW-Flüssigmetall-Motor?
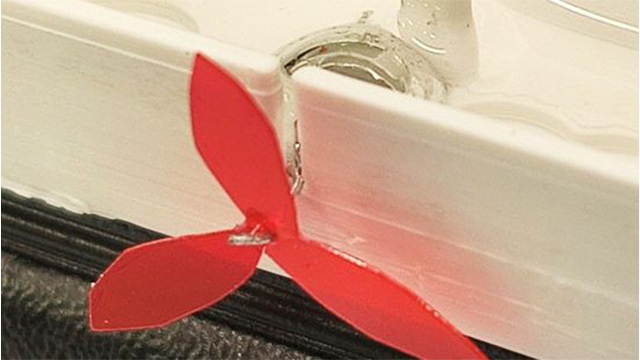
Der Motor ist ein Rotationsaktuator im Millimetermaßstab, bei dem ein Flüssigmetalltropfen in einer Elektrolyt-Lösung liegt und einem elektrischen Feld ausgesetzt wird. Im Tropfen befindet sich ein kleines Kupfer-Paddel (im Prinzip wie ein Mini-Wasserrad). Sobald die Strömung im Tropfen entsteht, wird das Paddel mitgezogen – und es kommt zur Rotation. Entscheidend ist dabei: Die „Antriebskraft“ kommt nicht aus einem Magnetfeld (wie beim DC-Motor), sondern aus inneren Strömungen, die durch elektrochemische Oberflächeneffekte ausgelöst werden.
Das ist konzeptionell spannend, weil klassische Motoren nahezu immer harte Komponenten benötigen (Welle, Lager, Rotor/Stator, oft Getriebe). Der Flüssigmetallmotor ersetzt diese Architektur durch ein weiches, adaptives System, das sich theoretisch in flexible Strukturen integrieren lässt. Die Veröffentlichungen und begleitenden Berichte betonen genau diese Vision: Rotation dort, wo starre Motoren unpraktisch oder unmöglich sind – etwa in weichen Robotern, winzigen Implantaten oder Mikrokanälen. Gleichzeitig bleibt es ein Laboraufbau: Das Prinzip ist bewiesen, aber die Umsetzung für Serienprodukte steht noch am Anfang.
So funktioniert der Tropfen-Motor
Das Grundprinzip lässt sich (ohne Marketing-Nebel) so beschreiben: Ein elektrisches Feld erzeugt an der Grenzfläche zwischen Flüssigmetall und Elektrolyt eine ungleiche Oberflächenspannung. Diese Unterschiede treiben Marangoni-Strömungen an – also Flüsse, die entstehen, weil Flüssigkeit „von niedriger zu höherer Oberflächenspannung“ wandert. Im Tropfen bilden sich dadurch stabile Wirbel, die im Inneren ein Drehmoment erzeugen. Das Kupfer-Paddel sitzt genau dort, wo diese Strömungen am effektivsten angreifen, und wird wie ein Wasserrad von einem Strudel mitgenommen. Die Rotation ist damit hydrodynamisch – aber der Auslöser ist elektrochemisch.
✅ Kurz erklärt: Warum das nicht „nur ein anderer Motor“ ist
- Kein Magnetfeld nötig: Keine Permanentmagnete, keine Spulen, kein Kommutator.
- Torque aus Strömung: Das Drehmoment entsteht durch Wirbel im Flüssigmetall.
- Weiche Bauform: Der „Motor“ kann prinzipiell deformierbar und flexibel sein.
- Skalierbar Richtung Mikro: Tropfen-/Mikrostrukturen passen zu Microfluidik & Minirobotik.
Wichtig: Diese Strömungen sind nicht „magisch effizient“. Genau hier liegen die Engineering-Fragen: Wie stabil bleibt die Strömung über lange Zeit? Welche Elektrodenmaterialien halten Dauerbetrieb aus? Wie senkt man Spannungs- und Strombedarf, ohne die Strömung zu verlieren? Und wie kapselt man ein System, das (derzeit) in einem Elektrolyten arbeitet, so dass es in echten Produkten robust und sicher wird? Das Prinzip ist elegant – die Produktisierung ist die eigentliche Prüfung.
Technische Daten & Messwerte
Die veröffentlichten Berichte und die wissenschaftliche Veröffentlichung ordnen die wichtigsten Kennzahlen klar ein: Der Motor erreicht bis zu 320 U/min und nutzt ein Kupfer-Paddel in einem Flüssigmetalltropfen innerhalb einer Salz-/Elektrolyt-Lösung, gesteuert durch ein elektrisches Feld. Als Flüssigmetall werden in solchen Systemen typischerweise Gallium-basierte Legierungen verwendet, weil sie leitfähig sind, bei (nahe) Raumtemperatur flüssig bleiben und starke Oberflächenspannungs-Effekte zeigen. Die folgenden Werte fassen das Setup als praxisnahe „Tech-Box“ zusammen (so weit öffentlich beschrieben):
| Parameter | Wert / Einordnung |
|---|---|
| Motorprinzip | Flüssigmetalltropfen mit internem Wirbel (Marangoni-getrieben), Kupfer-Paddel als „Rotor“ |
| Max. Drehzahl | 320 U/min (Benchmark für Liquid-Metal-Aktuatoren in dieser Demonstration) |
| Medium | Elektrolyt-/Salzlösung (Experiment-Setup; genaue Rezeptur je nach Aufbau) |
| Anregung | Elektrisches Feld (Spannung/Signalführung im Laboraufbau) |
| Rotor-Element | Kupfer-Paddel im Tropfen (direkte Kopplung an innere Strömung) |
| Bauform | Miniatur-/Mikro-Ansatz, prinzipiell flexibel integrierbar |
| Status | Proof of Concept (Effizienz/Dauerbetrieb/Industrialisierung offen) |
Einordnung: 320 U/min sind für Standardmotoren kein Rekord – aber das ist auch nicht der Punkt. Der Punkt ist, dass diese Rotation ohne klassische Motorarchitektur erzeugt wird. Genau deshalb sprechen Berichte von einer „neuen Klasse“ von Motoren: nicht, weil sie heute schon effizienter wären, sondern weil sie in Umgebungen funktionieren könnten, in denen klassische Motoren zu groß, zu steif oder zu komplex sind.
Warum das ein Gamechanger sein kann
Der stärkste Wert dieses Ansatzes ist die Formfreiheit. Elektromotoren sind mechanisch und elektromagnetisch optimiert – aber sie sind auch „unverhandelbar“: Sie sind hart, brauchen Lager, Toleranzen, oft Getriebe, und sie sind empfindlich gegen Verformung. In Soft Robotics ist das ein Grundproblem: Der Roboter soll weich sein, aber der Motor ist hart – also baut man Pneumatik, Bowdenzüge oder externe Aktuatoren. Ein Flüssigmetallmotor könnte (wenn er weiterentwickelt wird) dort ansetzen, wo die Integration bislang hässlich wird: in biegsamen Segmenten, in winzigen Kanälen, in engem Bauraum und in Systemen, die komplett ohne starre Wellen auskommen sollen.
Dazu kommt ein zweiter, unterschätzter Punkt: Design-Simplifizierung. Wenn ein Motor nicht aus vielen Bauteilen besteht, sondern im Kern aus einem Tropfen, einer Kammer, Elektroden und einem Paddel, verschiebt sich die Komplexität vom mechanischen Aufbau hin zu Material- und Feldsteuerung. Das ist eine andere Art von Engineering – eher wie bei Sensorik oder Microfluidik. Für bestimmte Anwendungen kann das ein Vorteil sein: weniger mechanische Fehlerquellen, potenziell weniger Verschleißstellen, und eine Integration, die sich eher „gießen“ oder mikrostrukturieren lässt, statt sie aus zig Teilen zu montieren. Aber klar: Diese Vorteile sind Hypothesen – die Realität entscheidet über Effizienz, Stabilität, Fertigungsfähigkeit und Kosten.
Anwendungen: Soft Robotics, Medizin, Microfluidik
Soft Robotics ist die naheliegende Bühne: Weiche Greifer, flexible Mini-Roboter, Systeme, die sich durch enge Räume zwängen. Genau dort kann ein Aktuator punkten, der selbst nicht wie ein „Fremdkörper“ wirkt. In flexibler Elektronik (Wearables, adaptierbare Systeme, bewegliche Strukturen in dünnen Substraten) ist das Prinzip ebenfalls attraktiv: Rotation als Funktion in Bauteilen, die sonst nur „flach“ oder „starr“ verfügbar ist. Und dann ist da die Microfluidik: In Lab-on-a-Chip-Systemen braucht man Mischen, Pumpen, Ventile, Bewegung – häufig mit externen Pumpen oder komplizierten Peripherien. Ein miniaturisierter, feldgesteuerter Flüssigmetall-Aktuator könnte langfristig Funktionen direkt in Chips integrieren.
⚠️ Realistische Erwartung 2026
- Industrie-Serienmotor ersetzt das nicht – dafür fehlen Effizienz und Robustheit.
- Die Stärke sind Nischen: weich, klein, integrierbar, ungewöhnliche Geometrien.
- Der Weg ist Engineering: Elektroden, Elektrolyt, Steuerung, Kapselung, Dauerbetrieb.
Medizinische Anwendungen werden in der Berichterstattung oft als Vision genannt (Miniroboter in engen Körperbereichen). Das ist grundsätzlich plausibel – aber hier gilt: Zwischen Laboraufbau und klinischem Produkt liegen Welten. Biokompatibilität, Kapselung, Ausfallsicherheit, Materialverträglichkeit, Nachweisführung – das sind harte Hürden. Trotzdem: Wenn man Rotation in extrem kleinen, weichen Systemen zuverlässig hinbekommt, entsteht ein Werkzeugkasten, den klassische Motoren nicht liefern können. Genau deshalb ist das Thema so spannend: Nicht „weil es morgen in deinem Staubsauger steckt“, sondern weil es neue Maschinenkategorien möglich macht.
Grenzen, Risiken, offene Fragen
Der Motor ist ein echter Durchbruch – aber nicht frei von Problemen. Das zentrale Thema ist Energieumwandlung: Strömungsgetriebene Systeme können elegant sein, verlieren aber oft Energie durch Reibung, Wirbelverluste und elektrochemische Nebenreaktionen. Dazu kommt Materialstabilität: Elektroden können degradieren, Oberflächen können sich verändern, und Elektrolyte reagieren. Für einen Prototypen ist das okay – für ein Produkt ist es die harte Realität. Auch die Steuerbarkeit ist ein Knackpunkt: Ein klassischer Motor lässt sich extrem präzise regeln; bei elektrochemisch getriebenen Strömungen braucht man stabile Parameterfenster, saubere Signale und robustes Feedback, sonst driftet das Verhalten.
Die ehrliche Perspektive ist daher: 2026 ist das ein Startschuss, kein fertiges System. Der Mechanismus ist überzeugend demonstriert, die öffentliche Aufmerksamkeit ist da, und die Anwendungsszenarien sind real. Aber die „Industrie-Linie“ entscheidet sich an Fragen wie: Wie lange läuft es stabil? Wie niedrig lässt sich die Betriebsspannung drücken? Wie reproduzierbar ist die Fertigung? Wie kapselt man das zuverlässig? Wenn diese Punkte gelöst werden, entsteht etwas wirklich Neues. Wenn nicht, bleibt es ein faszinierender Forschungszweig – ebenfalls wertvoll, aber anders.
FAQ
Warum ist 320 U/min trotzdem beeindruckend?
Weil diese Drehzahl ohne klassische Motorarchitektur erreicht wird: keine Magnete, keine Spulen, keine starre Welle. Das Ziel ist nicht, einen Standardmotor zu schlagen, sondern Rotation in weichen, integrierbaren Systemen zu ermöglichen.
Ist das schon marktreif?
Nein. Es ist ein Proof of Concept. Effizienz, Dauerbetrieb, Stabilität und Fertigungsreife sind die großen nächsten Schritte.
Wofür könnte das zuerst praktisch werden?
Am ehesten in Nischen: Soft Robotics, flexible Systeme, Microfluidik/Lab-on-a-Chip – überall dort, wo klassische Motoren zu groß, zu starr oder zu komplex sind.
Fazit
Der UNSW-Flüssigmetallmotor ist keine Spielerei, sondern ein Prinzipwechsel: Rotation entsteht nicht durch Elektromagnetismus, sondern durch elektrochemisch erzeugte Wirbel in einem Flüssigmetalltropfen. Mit bis zu 320 U/min ist die Machbarkeit klar demonstriert. Entscheidend wird jetzt, ob das System in Richtung Effizienz, Stabilität und Produktintegration skaliert werden kann. Gelingt das, könnte daraus eine neue Klasse von Aktuatoren entstehen – besonders für Soft Robotics, Microfluidik und Miniatur-Systeme, in denen klassische Motoren strukturell im Weg stehen.
🔗 Quellen & weiterführende Links
Weitere aktuelle News-Beiträge
- PS5 SSD nachrüsten: Kompatibilität, Größe und Einbau
- Switch 2 Speicherkarte: Welche microSD Express passt?
- PlayStation Portal ohne PS5: So klappt Cloud-Streaming
- Steam Machine kaufen: Warteliste und Verfügbarkeit
- PlayStation 6: Was Sony bestätigt hat und was offen ist
- DJI Matrice 5T vorgestellt: 1K-Wärmebild, LiDAR, IP55 und 59 Minuten – Daten, Preis und Vergleich
- GTA 6 Countdown: Live-Timer bis 19.11.2026, Release-Infos & Updates [Wie lange noch?]
- GTA 6 Ultimate Edition: Inhalte, Unterschiede, Preis & lohnt sich das Upgrade?
- Flugzeugabsturz in Florida: Was zum Learjet 60 und den laufenden Ermittlungen bekannt ist (Update 6. November)
- FlexiQuad: ETH Zürich stellt flexible Drohne vor, die Zusammenstöße übersteht

